
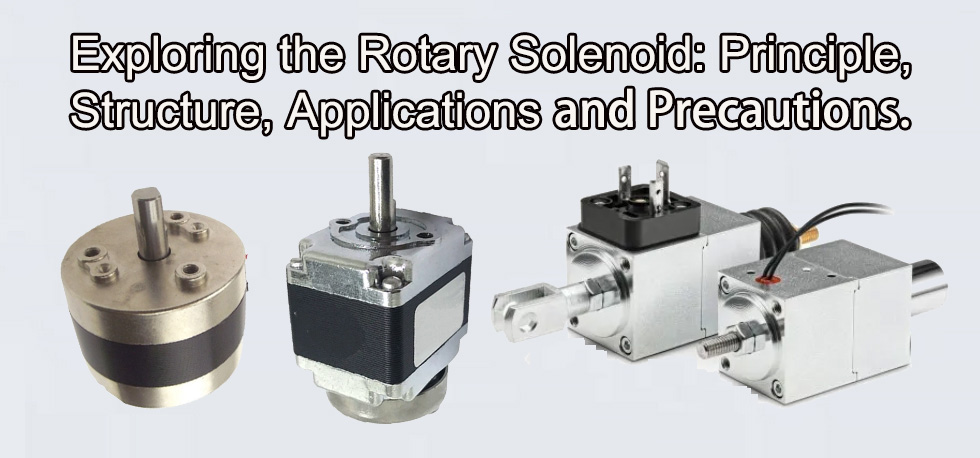
Erforschung des Drehmagneten: Prinzip, Aufbau und Anwendungen
Inhalt:
Teil 1: Was ist ein rotierender Magnet?
Teil 2: Was ist das Funktionsprinzip eines Drehsolenoids?
Teil 3: Der Aufbau eines Drehmagneten
3.1 Kernkomponenten
3.2 Stator
3,3 Rotor
3.4 Kommutierungs-/Steuereinheit
Teil 4: Anwendung von Drehmagneten?
4.1 Präzisionsinstrumente
4.2 Medizinische Geräte:
4.3 Energiefeld:
Teil 5: Technische Merkmale und Vorteile
Teil 6: Der Unterschied zwischen Drehmagnetmotoren und herkömmlichen Motoren
Teil 7: Häufige Probleme von Drehmagneten:
Teil 8: Schlussfolgerungen
-----------------------------------------------------------------------------------------------------------------------------------------------------------
Teil 1 Was ist ein rotierender Magnet?
Ein DrehmagnetEs handelt sich um ein Gerät, das elektromagnetische Felder mit einer mechanischen Drehbewegung kombiniert. Es erzeugt durch Strom ein Magnetfeld, dessen Kraft den Rotor (oder Läufer) um eine Achse in einem festgelegten Winkel rotieren lässt. Üblicherweise werden Winkel von 25°, 45°, 65° oder 90° verwendet. Das Gerät wandelt elektrische in mechanische Energie um. Anders als herkömmliche Linearspulen erzeugt es ein kontrollierbares Drehmoment und somit eine Drehung nach links und rechts anstelle einer linearen Bewegung.
Teil 2: Was ist das Funktionsprinzip eines Drehsolenoids?
Wird die Spule an die Stromversorgung angeschlossen, werden der Eisenkern und der Anker magnetisiert. Dadurch entstehen zwei Magnete mit entgegengesetzter Polarität, zwischen denen eine elektromagnetische Anziehungskraft erzeugt wird. Sobald diese Anziehungskraft die Rückstellkraft der Feder übersteigt, bewegt sich der Anker zum Eisenkern hin. Sinkt der Strom in der Spule unter einen bestimmten Wert oder wird die Stromversorgung unterbrochen, ist die elektromagnetische Kraft geringer als die Rückstellkraft der Feder, und der Anker kehrt unter dem Einfluss der Rückstellkraft in seine Ausgangsposition zurück.
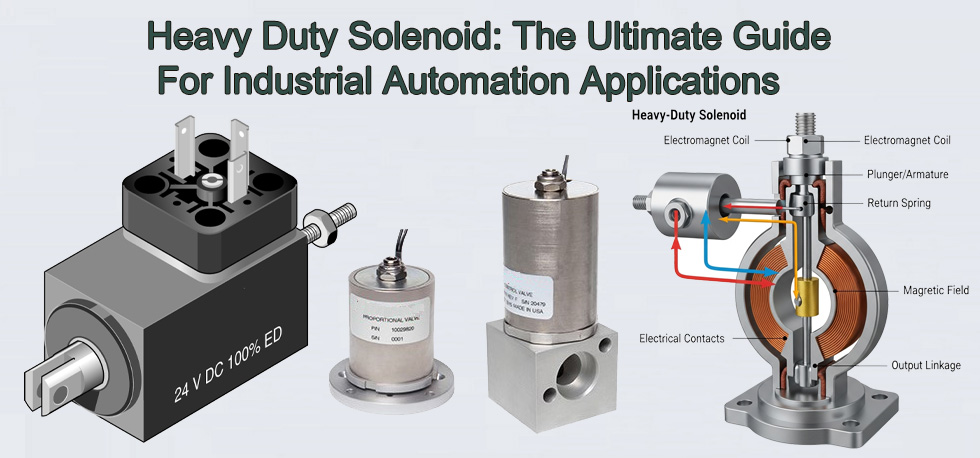
Ein Drehmagnet ist ein Bauteil von Haushaltsgeräten, das die elektromagnetische Kraft einer stromdurchflossenen Spule mit Eisenkern nutzt, um mechanische Geräte in die gewünschte Position zu bringen. Er wandelt elektromagnetische Energie in mechanische Energie um. Der Drehmagnet besteht im Wesentlichen aus drei Teilen: der Spule, dem Kolben und dem Anker. Kolben und Anker sind in der Regel aus weichmagnetischen Materialien gefertigt. Der Eisenkern ist üblicherweise feststehend, und die Spule ist stets auf dem Eisenkern montiert. Der Anker des Elektromagneten ist zudem mit einer Feder ausgestattet.
Teil 3: Der Aufbau eines Drehmagneten
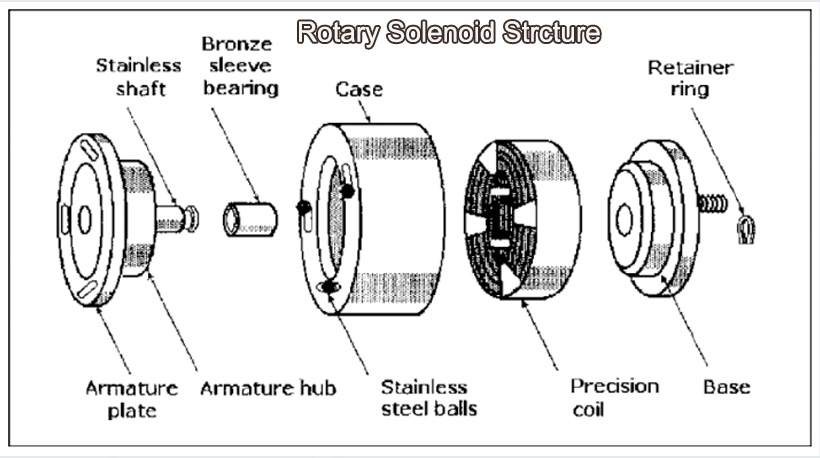
Im Allgemeinen werden Drehsolenoiden in rohrförmigen Gehäusen aus Materialien mit hoher magnetischer Permeabilität gefertigt und haben eine zylindrische Form. Das magnetische Gehäuse schützt die internen Bauteile des Elektromagneten und gewährleistet so eine hohe Haltekraft auch bei langen Hüben. Gleichzeitig sind alle internen Komponenten für einen dauerhaften Betrieb korrosionsbeständig behandelt. Der hochleistungsfähige Elektromagnet aus rundem Stahlrohr nutzt das Prinzip der elektromagnetischen Anziehung, ist als Solenoid ausgeführt und wird als direktwirkender Hubmagnet konstruiert und gefertigt. Die einzigartige Konstruktion und die Materialauswahl garantieren die Sanftheit, Stabilität, Flexibilität und Zuverlässigkeit dieser Elektromagnetreihe.
3.1 Kernkomponenten
Der Drehsolenoid basiert auf dem Prinzip der elektromagnetischen Anziehung und verfügt über eine Rampenstruktur. Sobald er mit Strom versorgt wird und angezogen wird, bewirkt er durch die Rampenstruktur eine Drehung um den gewünschten Winkel und erzeugt ein Drehmoment ohne radiale Abweichung. Er zeichnet sich durch einen präzisen Drehwinkel, eine zuverlässige Ausrichtung und eine komfortable Bedienung aus.
3.2 Stator: Der feste Teil, der üblicherweise Spulen und Magnetkerne umfasst, dient zur Erzeugung eines steuerbaren Magnetfelds.
3.3 Rotor: Der rotierende Teil kann aus Permanentmagneten oder magnetisch permeablen Materialien bestehen und erzeugt unter der Einwirkung des Magnetfelds ein Drehmoment.
3.4 Kommutierungs-/Steuereinheit: Je nach Bauart (z. B. Gleichstrom-, Schritt- oder Servomotor) können Bürsten, elektronische Kommutatoren oder Sensoren (z. B. Encoder) enthalten sein.
Lager- und Stützsystem: Gewährleistung einer reibungsarmen Rotation; gängige Typen sind Kugellager oder magnetische Aufhängungsstrukturen.
Teil 4:Drehmagnet Anwendung ?
Rotationsmagnete können in verschiedenen industriellen automatischen Steuerungssystemen weit verbreitet eingesetzt werden, beispielsweise in Sortiermaschinen, Kondensatoren, Transistoren und anderen Bauteilen in elektronischen Geräten; in der Sortierung von Obst- und Gemüseprodukten sowie in der industriellen Objektivverschlussgeschwindigkeit, der Positionierung von Hochgeschwindigkeits-Präzisions-Textilmaschinen, in Hochspannungs-Leistungsschalter-Verriegelungseinrichtungen, in der Hochgeschwindigkeits-Tablettenherstellung von Bonbons und vielen anderen Branchen.
Typische Anwendung
4.1 Präzisionsinstrumente: wie beispielsweise der Fokussiermechanismus der optischen Linse oder die Drehung des Mikroskoptisches.
Automatisierungsausrüstung: Gelenkantrieb für Roboterarme, Positioniervorrichtung für Produktionslinien-Indexplatten.
4.2 Medizinische Geräte: Rotierende Teile des CT-Scanners, mikrochirurgische Instrumente.
Unterhaltungselektronik: Spindelmotor für Festplattenlaufwerke, Gimbal-Steuerung für Drohnen.
4.3 Energiefeld: Vorrichtung zur Ausrichtungskorrektur kleiner Windkraftanlagen, Solarpanel-Nachführsystem.
Teil 5: Technische Merkmale und Vorteile
5.1 Hohe Reaktionsgeschwindigkeit: Der elektromagnetische Antrieb ermöglicht eine dynamische Anpassung im Millisekundenbereich und ist damit besser als die herkömmliche mechanische Kraftübertragung.
5.2 Präzise Steuerung: Drehmoment Die Geschwindigkeit kann durch Stromregelung feinjustiert werden (z. B. durch Unterteilung des Schrittmotors).
5.3 Kontaktlose Übertragung: Bei einigen Konstruktionen (wie z. B. der magnetischen Kopplung) ist kein physischer Kontakt erforderlich, wodurch Verschleiß und Geräuschentwicklung reduziert werden.
5.4 Nachteile und Herausforderungen: Zur Aufrechterhaltung des Magnetfelds ist eine kontinuierliche Stromversorgung erforderlich, und in Hochleistungsszenarien besteht eine erhöhte Wärmeentwicklung; die Kosten für hochpräzise Systeme sind hoch.
Teil 6: Der Unterschied zwischen Drehmagnetmotoren und herkömmlichen Motoren
Im Bereich der elektromagnetischen Energieumwandlung nutzen sowohl rotierende Elektromagnete als auch herkömmliche Motoren (wie Gleichstrom- und Wechselstrommotoren) die Wechselwirkung zwischen Magnetfeldern und mechanischer Bewegung. Dennoch bestehen erhebliche Unterschiede zwischen beiden hinsichtlich ihrer Konstruktionsziele, Leistungsaspekte und Anwendungsszenarien. Die folgende vergleichende Analyse dient als Referenz.
6.1. Struktur und Antriebsprinzip Unterschiede
Kernfunktionale Positionierung
Drehmagnet: Es handelt sich im Wesentlichen um einen elektromagnetischen Aktor, dessen Hauptfunktion darin besteht, den Drehwinkel oder das Drehmoment bei kurzem Hub genau zu steuern (z. B. die schrittweise Positionierung eines Schrittmotors oder die Regelung eines Servosystems).
Normalmotor: Mit dem Ziel einer kontinuierlichen und effizienten Energieumwandlung liegt der Schwerpunkt auf der Erzielung von Geschwindigkeit, Leistungsabgabe und langfristiger Betriebsstabilität (wie z. B. Industriemotoren, die Förderbänder antreiben, oder Radnabenmotoren von Elektrofahrzeugen).
6.2 Magnetfelderzeugungsmethode
Bei rotierenden Magnetspulen wird häufig ein hybrides Magnetfelddesign verwendet (z. B. eine Kombination aus Permanentmagnet und elektromagnetischer Spule), das die Polarität des Magnetfelds direkt durch Änderung der Stromrichtung oder -phase steuert, um eine sofortige Reaktion zu erzielen.
Bei herkömmlichen Motoren (insbesondere Wechselstrommotoren) wird auf rotierende Magnetfelder oder induzierte Ströme (wie den Wirbelstromeffekt von Kurzschlussläufern) zurückgegriffen, und die Magnetfeldverteilung ist gleichmäßiger, was für den Dauerbetrieb geeignet ist.
6.3 Mechanische Komplexität
Die Bauweise des Drehmagneten ist kompakter, und das Getriebe wird oft weggelassen (Direktantriebstechnik), was ihn für die Miniaturisierung geeignet macht (z. B. für das Fokusmodul der Handykamera).
Normale Motoren sind oft mit Untersetzungsgetrieben oder Getrieben ausgestattet, um sich an die Lastanforderungen anzupassen (wie z. B. Planetengetriebe in Elektrowerkzeugen).
6.4 Genauigkeitsstufe
Mit einem Drehmagneten lässt sich eine Positioniergenauigkeit im Mikrometerbereich erreichen (z. B. bei der Wafer-Tischjustierung von Fotolithografiemaschinen), und einige hochpräzise Modelle unterstützen sogar eine Auflösung im Nanometerbereich.
Die Genauigkeit herkömmlicher Motoren liegt üblicherweise im Millimeter- bis Zentimeterbereich. Zur Verbesserung der Positioniergenauigkeit werden externe Encoder eingesetzt (wie beispielsweise bei Gelenkmotoren von Industrierobotern).
6,5 Reaktionsgeschwindigkeit
Dank der Konstruktion mit geringer Trägheit kann die dynamische Reaktion rotierender Elektromagnete im Millisekundenbereich liegen, was für hochfrequente Start- und Stoppvorgänge geeignet ist (z. B. für die Galvanometersteuerung von Laserschneidmaschinen).
Herkömmliche Motoren zeichnen sich durch eine große Rotormasse und eine lange Beschleunigungs-/Verzögerungszeit aus, was sie für stationäre Betriebsbedingungen (wie z. B. Wasserpumpen und Ventilatoren) geeignet macht.
6.6 Energieeffizienz und Wärmemanagement
Energieumwandlungseffizienz
Drehmagnete sind bei kurzzeitigem, intermittierendem Betrieb effizienter, ihre Leistung lässt jedoch bei kontinuierlicher hoher Belastung aufgrund der Spulenerwärmung leicht nach.
Mit herkömmlichen Motoren (wie z. B. Permanentmagnet-Synchronmotoren) lässt sich durch Optimierung der Magnetkreiskonstruktion ein Dauerwirkungsgrad von über 90 % erreichen, was für den Langzeitbetrieb geeignet ist.
Anforderungen an die Wärmeableitung
Drehmagnete nutzen häufig natürliche Wärmeabfuhr oder eine geringe Luftkühlung. Hohe Temperaturen können zur Entmagnetisierung des Magneten führen (beispielsweise verlieren NdFeB-Materialien oberhalb von 80 °C ihre Magnetisierung).
Normale Motoren benötigen eine Zwangskühlung (z. B. Wasserkühlung, Ölkühlung), insbesondere bei Hochleistungsmotoren muss der Einfluss der Wärmeausdehnung auf die Lager berücksichtigt werden.
6.7 Typische Anwendung von Drehmagneten vs. typische Anwendung von herkömmlichen Motoren
Präzisionssteuerung: Fokussierung optischer Instrumente, Ausrichtung von Halbleiterwafern. Förderbänder und Mischer ohne besondere Präzisionsanforderungen.
Miniaturisierungsanforderungen Endoskop-Lenkmechanismus, Mikrorobotergelenke Haushaltsgeräte (Waschmaschinen, Staubsauger)
Hochfrequentes dynamisches Verhalten; Positionierung von 3D-Druckdüsen, Hochgeschwindigkeits-Scangalvanometern; Lüftungssysteme und Kompressoren, die mit konstanter Drehzahl laufen
Spezielle Anpassungsfähigkeit an Umgebungsbedingungen Vakuumumgebung (Weltraumausrüstung), Szenarien, die mit starken Magnetfeldern kompatibel sind Konventionelle industrielle Umgebung (Fabriken, Fahrzeuge)
6.8 Kosten- und Wartungsaspekte
Herstellungskosten
Aufgrund der Verwendung hochpräziser Sensoren (wie Hall-Elemente, fotoelektrische Encoder) und der kundenspezifischen Magnetschaltungskonstruktion sind die Kosten pro Einheit rotierender Elektromagnete relativ hoch.
Durch standardisierte Fertigung (z. B. der IE-Energieeffizienzklasse) wird der Stückpreis bei herkömmlichen Motoren deutlich gesenkt, was sie für Großeinkäufe geeignet macht.
Wartungskomplexität
Drehmagnete müssen regelmäßig kalibriert werden, um das Magnetfeld an den Sensor anzupassen. Einige bürstenlose Ausführungen haben eine lange Lebensdauer, sind aber schwierig zu reparieren (z. B. Magnetlager, die beschädigt sind und an den Hersteller zurückgeschickt werden müssen).
Herkömmliche Motoren sind einfacher zu warten, und Arbeiten wie der Austausch der Kohlebürsten und die Schmierung der Lager können von Technikern vor Ort durchgeführt werden.
Teil 7: Häufige Probleme von Drehmagneten:
7.1. Der rotierende Elektromagnet muss zunächst das zum Bewegen der Last erforderliche Drehmoment berechnen und dabei Faktoren wie Temperatur- und Betriebsspannungsänderungen vollständig berücksichtigen. Daher sollte das endgültige erforderliche Drehmoment mit einem Sicherheitsfaktor von mehr als 1,5 multipliziert werden.
7.2. Ist der Drehwinkel der tatsächlichen Anwendung kleiner als der erforderliche Drehwinkel, so ist auf der Seite, auf der die Drehung endet, ein externer Anschlag anzubringen; auf der Seite, auf der die Drehung beginnt, kann jedoch kein externer Anschlag angebracht werden.
7.3. Versagen der Wärmeerzeugung und des Wärmemanagements
Problemmanifestation:
Der Spulenwiderstandsverlust verursacht einen Temperaturanstieg, und hohe Temperaturen führen zur Entmagnetisierung des Magneten (wie beispielsweise die Leistungsminderung von Neodym-Eisen-Bor-Materialien oberhalb von 80°C).
Bei Hochfrequenzbetrieb nehmen die Wirbelstromverluste zu, und der Statorkern überhitzt lokal.
Lösung:
Material-Upgrade:
Um die Joulesche Wärme zu reduzieren, verwenden Sie Spulen aus Kupferlegierungen mit niedrigem Widerstand (z. B. Silber-Kupfer-Verbunddraht).
Durch den Einsatz eines Statorkerns aus amorpher Legierung lassen sich Wirbelstromverluste reduzieren (die Kosten für die Massenproduktion werden bis 2024 um 30 % sinken).
Kühltechnologie:
Mikrogeräte: Integration von Mikro-Wärmerohren oder Phasenwechselmaterialien (wie z. B. Verbundwerkstoffe auf Paraffinbasis).
Hochleistungsszenario: Einführung eines Flüssigkeitskühlkreislaufsystems (z. B. Gelenkmotor für humanoide Tesla-Roboter).
7.4. Abweichung der Regelgenauigkeit und unzureichende Stabilität
Problemmanifestation:
Sensorrauschen (wie z. B. Störungen des Encodersignals) verursacht Winkelabweichungen.
Bei plötzlichen Laständerungen ist es mit herkömmlichen PID-Reglern schwierig, eine Positionierung im Submikrometerbereich zu erreichen.
Lösung:
Hardwareoptimierung:
Durch den Einsatz eines magnetischen Gitterencoders (Auflösung bis zu 0,001°) anstelle des fotoelektrischen Encoders wird die Unempfindlichkeit gegenüber Verschmutzungen verbessert.
Fügen Sie redundante Sensoren hinzu (z. B. Hall-Sensor + Laserinterferometer mit dualer Rückkopplung).
Algorithmus-Upgrade:
Adaptive KI-Steuerung: Vorhersage von Laststörungen durch Deep Learning (wie z. B. die Gelenksteuerung des Boston Dynamics Atlas-Roboters).
Gleitender Modus mit variabler Strukturregelung: Verbesserte Störfestigkeit, geeignet für Umgebungen mit starken Vibrationen.
7.5. Mechanischer Verschleiß und Lebensdauerbegrenzung
Problemmanifestation:
Lagerverschleiß führt zu Rotationsexzentrizität und verringerter Genauigkeit.
Funkenerosion des Bürstenkommutators (Gleichstrom-Elektromagnet).
Lösung:
Kontaktloses Design:
Magnetlager: Eliminieren mechanische Reibung (wie sie beispielsweise beim Werkstücktisch einer inländischen Fotolithografiemaschine eingesetzt wird).
Bürstenlose elektronische Kommutierung: Verwendung von SiC-MOSFETs zur Reduzierung der Schaltverluste.
Schmierstoffinnovation:
Die Beschichtung aus Molybdändisulfid-Festschmierstoff wird im Vakuum eingesetzt und weist eine Temperaturbeständigkeit von 400℃ auf.
Durch die Injektion von ionischer Flüssigkeit in Mikrolager wird eine lebenslange Wartungsfreiheit erreicht.
7.6. Elektromagnetische Störungen (EMI) und Kompatibilitätsherausforderungen
Problemmanifestation:
Hochfrequente PWM-Ansteuerung erzeugt abgestrahltes Rauschen, das Präzisionsinstrumente (wie z. B. MRT-Geräte) beeinträchtigt.
Interferenzen durch magnetische Feldkopplung, wenn mehrere Elektromagnete zusammenarbeiten.
Lösung:
Abschirmungsdesign:
Die äußere Schicht des Stators ist mit einer nanokristallinen weichmagnetischen Legierung beschichtet, und die Schirmdämpfung beträgt >90dB.
Die Leiterplatte integriert eine Gleichtaktdrossel zur Unterdrückung leitungsgebundener Störungen.
Gemeinsame Steuerung:
Um die Nettostrahlung zu reduzieren, sollte ein Algorithmus zur Kompensation des Magnetfelds (z. B. eine Mehrspulen-Rückwärtsanregung) verwendet werden.
Compliance-Anforderungen:
Die neue EU-Richtlinie CE-EMV-2030 aus dem Jahr 2024 wird den Grenzwert für die elektromagnetische Verträglichkeit von Medizinprodukten auf 10 mV/m verschärfen.
7.7 Kosten- und Wartungsprobleme
Problemmanifestation:
Hochpräzise Sensoren und kundenspezifische Magnetkreise treiben die Herstellungskosten in die Höhe.
Geringer Modularitätsgrad, Reparaturen vor Ort erfordern eine Werkskalibrierung.
Lösung:
Modulares Design:
Trennen Sie Stator, Rotor und Steuerung in steckbare Einheiten (wie z. B. modulare Industriemotoren von ABB).
Förderung der Digital-Twin-Technologie und Reduzierung der Anzahl physischer Kalibrierungen durch virtuelle Inbetriebnahme.
Vorausschauende Wartung:
Integrieren Sie IoT-Sensoren zur Überwachung von Vibrationen und Temperatur, und KI sagt Fehlerstellen voraus (wie beispielsweise die Siemens MindSphere-Plattform).
Teil 8: Schlussfolgerung
8.1 Prinzip: Es funktioniert nach dem Prinzip des Elektromagnetismus. Wenn Strom durch die Spule fließt, entsteht ein Magnetfeld. Dieses Magnetfeld interagiert mit einem ferromagnetischen Element (z. B. einem Rotor) im Inneren des Solenoidaktuators. Durch diese Wechselwirkung dreht sich der Rotor um einen bestimmten Winkel, typischerweise zwischen wenigen Grad und etwa 90 Grad.
2. Bau
Die Hauptbestandteile eines Drehantriebs sind eine Magnetspule, die um einen Spulenkörper gewickelt ist. Im Inneren der Spule befindet sich ein beweglicher ferromagnetischer Kern, der Rotor. Das Gehäuse aus Stahlblech dient zur Befestigung der Spule und zur Führung der Rotorbewegung. Einige Drehantriebe verfügen über zusätzliche Komponenten wie Federn, die den Rotor nach dem Abschalten des Stroms in seine Ausgangsposition zurückführen.
8.3 Steuerung des Drehmagneten Die magnetische Drehspule e lässt sich durch Ein- oder Ausschalten der Stromversorgung steuern. Die Stärke des Magnetfelds kann über die Stromstärke reguliert werden, und die Ausrichtung (Nord- oder Südpol) lässt sich durch Änderung der Stromrichtung steuern. Sie ist sehr benutzerfreundlich.
8.4. Anwendungen
- Industrieautomation: In Fertigungsprozessen werden Drehmagnete für Aufgaben wie Indexiermechanismen eingesetzt, bei denen Teile zur Weiterverarbeitung in bestimmte Positionen gedreht werden müssen.
- Ventilsteuerung: In Fluidsteuerungssystemen können Drehmagnetantriebe zur Betätigung von Drehventilen eingesetzt werden. Sie öffnen oder schließen das Ventil durch Drehen einer Ventilwelle und steuern so den Durchfluss von Flüssigkeiten oder Gasen.
- Robotik: In Roboterarmen oder Greifern können diese Aktuatoren Drehbewegungen für Aufgaben wie das Greifen und Loslassen von Objekten in verschiedenen Winkeln erzeugen.
- AutomobilIn Automobilanwendungen können sie für Funktionen wie die Einstellung der Spiegelposition oder in einigen Fällen für bestimmte Arten von Motorsteuerungsmechanismen verwendet werden.
8.5 Drehmagnet Vorteile
- Hohes Drehmoment Rotationsmagnete können im Verhältnis zu ihrer Größe ein hohes Drehmoment erzeugen und eignen sich daher für Anwendungen, bei denen eine erhebliche Rotationskraft erforderlich ist.
- SchnellAntwortDrehmagnetantriebe reagieren schnell auf Änderungen der elektrischen Eingangsspannung und ermöglichen so einen schnellen Betrieb in dynamischen Systemen und Fruchtsortiermaschinen.
- Kompaktes DesignDie kompakte Bauweise ermöglicht den Einbau des Gehäuses auch in beengte Anwendungen, ohne dass die Leistung beeinträchtigt wird.
- PräzisionKontrolleEin Drehmagnet ermöglicht präzise Drehwinkel, was in Anwendungen wichtig ist, bei denen eine genaue Positionierung erforderlich ist.
8.6 Drehmagnetantrieb Nachteile
- Begrenzter DrehwinkelWie bereits erwähnt, ist der typische Rotationswinkel relativ begrenzt (er beginnt üblicherweise bei 25 Grad und endet bei etwa 90 Grad), eine vollständige 360-Grad-Drehung ist schwer zu realisieren.
- StromverbrauchDas hängt von der Konstruktion und Anwendung ab; sie können eine erhebliche Menge an elektrischer Energie verbrauchen, insbesondere bei kontinuierlichem Betrieb.
- HitzeProblem: Der Magnetspule wird eine gewisse Wärmemenge erzeugen, die in einigen Anwendungen zusätzliche Kühlmechanismen erfordern kann, um eine Überhitzung zu verhindern und eine gute Temperatur aufrechtzuerhalten.
Zusammenfassend lässt sich sagen, dass Drehmagnetantriebe nützliche elektromechanische Bauteile mit spezifischen Vorteilen und Einschränkungen sind und in verschiedenen Branchen, in denen eine Drehbewegungssteuerung erforderlich ist, vielfältige Anwendung finden. Dr. Solenoid hat bereits zahlreiche Drehmagnetantriebe für viele Marken auf dem Weltmarkt hergestellt. Sollten Sie ein neues Projekt haben, für das Sie einen Drehmagnetantrieb benötigen, kontaktieren Sie uns gerne. Kontaktieren Sie unsUnsere erfahrenen Ingenieure beraten Sie gerne und finden die optimale Lösung für Ihre Bedürfnisse.