
Explorando el solenoide rotatorio: principio, estructura y aplicaciones
Contenido:
Parte 1: ¿Qué es un solenoide giratorio?
Parte 2: ¿Cuál es el principio de funcionamiento de un solenoide rotativo?
Parte 3: Estructura del solenoide rotatorio
3.1 Componentes principales
3.2 Estator
3.3 Rotor
3.4 Unidad de conmutación/control
Parte 4: ¿Aplicación del solenoide rotativo?
4.1 Instrumentos de precisión
4.2 Equipos médicos:
4.3 Campo de energía:
Parte 5: Características técnicas y ventajas
Parte 6: La diferencia entre los motores de solenoide rotativos y los motores convencionales
Parte 7: Problemas comunes de los solenoides rotativos:
Parte 8: Conclusiones
-----------------------------------------------------------------------------------------------------------------------------------------------------------
Parte 1 ¿Qué es un solenoide giratorio?
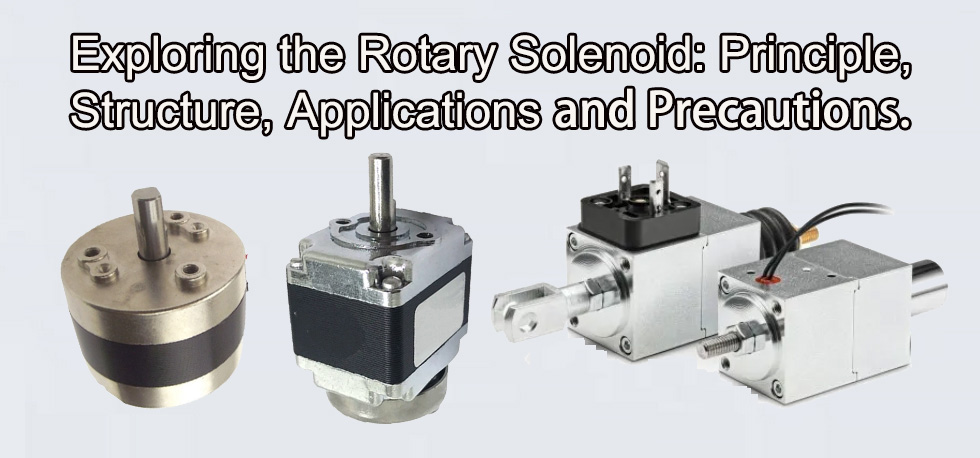
Un solenoide rotatorioEs un dispositivo que combina la acción electromagnética con una estructura de movimiento mecánico rotatorio. Genera principalmente un campo magnético mediante corriente eléctrica, y la fuerza de este campo impulsa el rotor (o elemento móvil) para que gire alrededor del eje en un ángulo determinado. Los ángulos comúnmente aplicados son 25, 45, 65 o 90 grados. Es un dispositivo que permite la conversión de energía eléctrica en energía mecánica. A diferencia del solenoide lineal tradicional, su característica principal es la generación de un par de torsión controlable, es decir, una rotación angular izquierda y derecha, en lugar de un movimiento lineal.
Parte 2: ¿Cuál es el principio de funcionamiento de un solenoide rotativo?
Cuando la bobina del solenoide se conecta a la fuente de alimentación, el núcleo de hierro y la armadura se magnetizan, formando dos imanes con polaridades opuestas, y se genera una atracción electromagnética entre ellos. Cuando la fuerza de atracción supera la fuerza de retroceso del resorte, la armadura comienza a moverse hacia el núcleo de hierro. Cuando la corriente en la bobina del solenoide es inferior a un cierto valor o se interrumpe la alimentación, la fuerza electromagnética es menor que la fuerza de retroceso del resorte, y la armadura regresa a su posición original bajo el efecto de dicha fuerza.
El solenoide rotatorio es un componente de los electrodomésticos que utiliza la fuerza electromagnética generada por una bobina electromagnética con núcleo de hierro para controlar un dispositivo mecánico y lograr la posición deseada. Convierte la energía electromagnética en energía mecánica. El solenoide rotatorio se compone principalmente de tres partes: la bobina, el émbolo y la armadura. El émbolo y la armadura suelen estar fabricados con materiales magnéticos blandos. El núcleo de hierro es generalmente fijo, y la bobina electromagnética se instala siempre sobre él. La armadura del electroimán del interruptor eléctrico también está equipada con un resorte.
Parte 3: Estructura del solenoide rotatorio
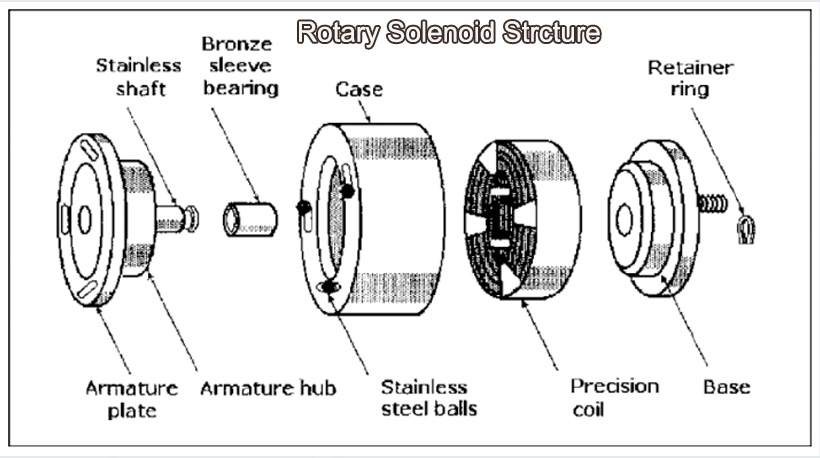
Generalmente, los solenoides rotativos se fabrican en carcasas tubulares con materiales de alta permeabilidad magnética y presentan formas cilíndricas. La carcasa magnética ofrece una excelente protección a los componentes estructurales internos del electroimán, garantizando así una fuerte fuerza de sujeción durante movimientos largos. Asimismo, todos los componentes internos han recibido un tratamiento anticorrosión adecuado para un funcionamiento prolongado. El electroimán tubular de acero redondo de alta resistencia, basado en el principio de atracción electromagnética por conversión, adopta una estructura de solenoide y se diseña y fabrica como un electroimán alternativo de acción directa. Su diseño único y la selección de materiales aseguran la suavidad, estabilidad, flexibilidad y fiabilidad de esta serie de electroimanes.
3.1 Componentes principales
El solenoide rotativo se basa en el principio de atracción electromagnética y adopta una estructura de rampa. Al conectarse a la corriente y generar atracción, la rampa provoca la rotación del ángulo y la salida de par sin desviación radial. Ofrece las ventajas de un ángulo de rotación preciso, una postura fiable y una atracción sencilla.
3.2 Estator: La parte fija, que normalmente incluye bobinas y núcleos magnéticos, se utiliza para generar un campo magnético controlable.
3.3 Rotor: La parte giratoria puede estar compuesta de imanes permanentes o materiales permeables al campo magnético, y genera un par motor bajo la acción del campo magnético.
3.4 Unidad de conmutación/control: Dependiendo del tipo de diseño (como CC, paso a paso o servo), puede incluir escobillas, conmutadores electrónicos o sensores (como codificadores).
Sistema de rodamientos y soportes: garantizan una rotación de baja fricción; los tipos más comunes incluyen rodamientos de bolas o estructuras de suspensión magnética.
Parte 4:Solenoide rotativo solicitud ?
El solenoide rotativo se puede utilizar ampliamente en diversos sistemas de control automático industriales, como en máquinas clasificadoras, condensadores, transistores y otros componentes de equipos electrónicos; clasificación de productos frutales y vegetales, así como en la velocidad de obturación de lentes industriales, posicionamiento de equipos textiles de alta velocidad y precisión, equipos de bloqueo de disyuntores de alto voltaje, fabricación de pastillas de caramelo de alta velocidad y muchas otras industrias.
Aplicación típica
4.1 Instrumentos de precisión: como por ejemplo el mecanismo de enfoque de la lente óptica o la rotación de la platina del microscopio.
Equipos de automatización: accionamiento de la articulación del brazo robótico, posicionamiento de la placa indexadora de la línea de producción.
4.2 Equipos médicos: Piezas giratorias del escáner de tomografía computarizada, instrumentos microquirúrgicos.
Electrónica de consumo: motor del husillo de la unidad de disco duro, control del cardán del dron.
4.3 Campo de energía: Dispositivo de ajuste de dirección para turbinas eólicas pequeñas, sistema de seguimiento de paneles solares.
Parte 5: Características técnicas y ventajas
5.1 Alta velocidad de respuesta: El accionamiento electromagnético permite un ajuste dinámico a nivel de milisegundos, lo que resulta superior a la transmisión mecánica tradicional.
5.2 Control preciso: Par motor y la velocidad se puede ajustar con precisión mediante la regulación de corriente (como el accionamiento por subdivisión de un motor paso a paso).
5.3 Transmisión sin contacto: Algunos diseños (como el acoplamiento magnético) no requieren contacto físico, lo que reduce el desgaste y el ruido.
5.4 Desventajas y desafíos: Se requiere un suministro continuo de energía para mantener el campo magnético, y las escenas de alta potencia son propensas al calentamiento; los sistemas de alta precisión tienen un coste elevado.
Parte 6: La diferencia entre los motores de solenoide rotativos y los motores convencionales
En el campo de la conversión de energía electromagnética, tanto los electroimanes rotativos como los motores convencionales (como los de corriente continua, corriente alterna, etc.) implican la interacción entre campos magnéticos y movimiento mecánico, pero existen diferencias significativas entre ambos en cuanto a objetivos de diseño, prioridades de rendimiento y escenarios de aplicación. El siguiente análisis comparativo sirve como referencia.
6.1. Estructura y principio rector Diferencias
Posicionamiento funcional central
Solenoide rotativo: Esencialmente, es un actuador electromagnético, y su función principal es controlar con precisión el ángulo de rotación o el par de carrera corta (como el posicionamiento paso a paso de un motor paso a paso o la retroalimentación de bucle cerrado de un sistema servo).
Motor convencional: Con el objetivo de lograr una conversión de energía continua y eficiente, prioriza la búsqueda de velocidad, potencia y estabilidad operativa a largo plazo (como los motores industriales que impulsan cintas transportadoras o los motores de buje de vehículos eléctricos).
6.2 Método de generación de campo magnético
Los solenoides rotativos suelen utilizar un diseño de campo magnético híbrido (como una combinación de imán permanente y bobina electromagnética), que controla directamente la polaridad del campo magnético cambiando la dirección o la fase de la corriente para lograr una respuesta instantánea.
Los motores convencionales (especialmente los motores de corriente alterna) se basan en campos magnéticos giratorios o corrientes inducidas (como el efecto de corrientes parásitas de los rotores de jaula de ardilla), y la distribución del campo magnético es más uniforme, lo que resulta adecuado para el funcionamiento continuo.
6.3 Complejidad mecánica
La estructura del solenoide rotativo es más compacta y, a menudo, se omite la caja de engranajes (tecnología de accionamiento directo), lo que resulta adecuado para la integración en procesos de miniaturización (como el módulo de enfoque de la cámara de un teléfono móvil).
Los motores convencionales suelen estar equipados con reductores o dispositivos de transmisión para adaptarse a las necesidades de carga (como los engranajes planetarios en las herramientas eléctricas).
6.4 Nivel de precisión
El solenoide rotatorio puede lograr una precisión de posicionamiento a nivel micrométrico (como el ajuste de la platina de las obleas en las máquinas de fotolitografía), y algunos modelos de alta precisión admiten una resolución a nivel nanométrico.
La precisión de los motores convencionales suele ser del orden de milímetros a centímetros, y dependen de codificadores externos para mejorar las capacidades de posicionamiento (como los motores de las articulaciones de los robots industriales).
6,5 Velocidad de respuesta
Gracias a su diseño de baja inercia, la respuesta dinámica de los electroimanes giratorios puede alcanzar los milisegundos, lo que resulta adecuado para arranques y paradas de alta frecuencia (como el control por galvanómetro de las máquinas de corte por láser).
Los motores convencionales tienen una gran masa de rotor y un tiempo de aceleración/desaceleración prolongado, lo que resulta adecuado para condiciones de funcionamiento estable (como en bombas de agua y ventiladores).
6.6 Eficiencia energética y gestión térmica
eficiencia de conversión de energía
Los solenoides rotativos son más eficientes en trabajos intermitentes de corta duración, pero su rendimiento se degrada fácilmente debido al calentamiento de la bobina bajo cargas grandes y continuas.
Los motores convencionales (como los motores síncronos de imanes permanentes) pueden alcanzar una eficiencia continua superior al 90 % optimizando el diseño del circuito magnético, lo que resulta adecuado para un funcionamiento a largo plazo.
Requisitos de disipación de calor
Los solenoides rotativos suelen depender de la disipación natural del calor o de una pequeña refrigeración por aire. Las altas temperaturas pueden provocar la desmagnetización del imán (por ejemplo, los materiales de NdFeB pierden magnetismo por encima de los 80 °C).
Los motores convencionales requieren refrigeración forzada (como refrigeración por agua o por aceite), y los modelos de alta potencia, en particular, deben tener en cuenta el impacto de la dilatación térmica en los cojinetes.
6.7 Aplicación típica de un solenoide rotativo frente a la aplicación típica de motores convencionales
Control de precisión. Enfoque de instrumentos ópticos, alineación de obleas semiconductoras. Transportadores y mezcladores sin requisitos de precisión especiales.
Requisitos de miniaturización Mecanismo de dirección de endoscopio, articulaciones de microrobots Electrodomésticos (lavadoras, aspiradoras)
Respuesta dinámica de alta frecuencia. Posicionamiento de boquillas de impresión 3D, galvanómetros de escaneo de alta velocidad. Sistemas de ventilación y compresores que funcionan a velocidad constante.
Adaptabilidad a entornos especiales Entorno de vacío (equipos espaciales), escenarios compatibles con campos magnéticos intensos Entorno industrial convencional (fábricas, vehículos)
6.8 Consideraciones sobre costos y mantenimiento
Costo de fabricación
Debido a los sensores de alta precisión (como los elementos Hall y los codificadores fotoeléctricos) y al diseño personalizado del circuito magnético, el coste por unidad de los electroimanes rotativos es relativamente alto.
Los motores convencionales reducen significativamente el precio unitario gracias a la producción estandarizada (como la serie IE de grado de eficiencia energética), lo que resulta adecuado para compras al por mayor.
Complejidad del mantenimiento
Los solenoides rotativos necesitan ser calibrados periódicamente para que el campo magnético coincida con el del sensor. Algunos diseños sin escobillas tienen una larga vida útil, pero son difíciles de reparar (por ejemplo, los cojinetes magnéticos que se dañan y deben devolverse a la fábrica).
Los motores convencionales son más fáciles de mantener, y operaciones como el reemplazo de las escobillas de carbón y la lubricación de los cojinetes pueden ser realizadas por técnicos in situ.
Parte 7: Problemas comunes de los solenoides rotativos:
7.1. El electroimán giratorio debe calcular primero el par necesario para mover la carga, y también considerar factores como las variaciones de temperatura y de tensión de funcionamiento. Por lo tanto, el par final requerido debe multiplicarse por un factor de seguridad superior a 1,5.
7.2. Si el ángulo de rotación de la aplicación real es menor que el ángulo de rotación requerido, se debe instalar un tope externo en el lado donde termina la rotación, pero en el lado donde comienza la rotación, no se puede instalar un tope externo.
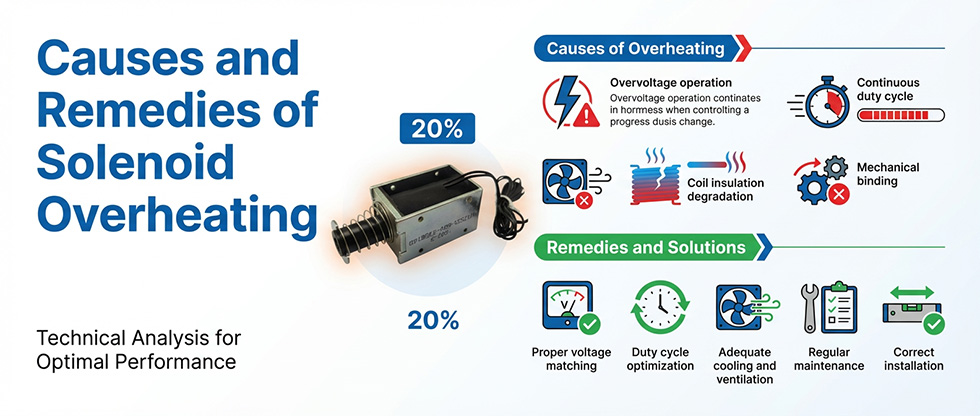
7.3. Generación de calor y fallo en la gestión térmica
Manifestación del problema:
La pérdida por resistencia de la bobina provoca un aumento de la temperatura, y las altas temperaturas provocan la desmagnetización del imán (como la atenuación del rendimiento de los materiales de neodimio-hierro-boro por encima de los 80 °C).
Las pérdidas por corrientes parásitas aumentan durante el funcionamiento a alta frecuencia, y el núcleo del estator se sobrecalienta localmente.
Solución:
Actualización de material:
Utilice bobinas de aleación de cobre de baja resistividad (como el alambre compuesto de plata y cobre) para reducir el calor Joule.
Utilice un núcleo de estator de aleación amorfa para reducir las pérdidas por corrientes parásitas (el coste de producción en masa disminuirá un 30 % en 2024).
Tecnología de refrigeración:
Microequipos: integrar microtubos de calor o materiales de cambio de fase (como materiales compuestos a base de parafina).
Escenario de alta potencia: introducir un sistema de circulación de refrigeración líquida (como el motor de las articulaciones del robot humanoide de Tesla).
7.4. Desviación de la precisión del control y estabilidad insuficiente
Manifestación del problema:
El ruido del sensor (como la interferencia de la señal del codificador) provoca una desviación angular.
Cuando la carga cambia repentinamente, el control PID tradicional tiene dificultades para lograr un posicionamiento submicrométrico.
Solución:
Optimización del hardware:
Utilice un codificador de rejilla magnética (resolución de hasta 0,001°) para reemplazar el codificador fotoeléctrico y mejorar la capacidad anticontaminación.
Añada sensores redundantes (como un sensor de efecto Hall + interferómetro láser con retroalimentación dual).
Actualización del algoritmo:
Control adaptativo mediante IA: predice las perturbaciones de carga mediante aprendizaje profundo (como el control de articulaciones del robot Atlas de Boston Dynamics).
Control de estructura variable por modo deslizante: Mayor capacidad antiinterferencias, adecuado para entornos con fuertes vibraciones.
7.5. Desgaste mecánico y límite de vida útil
Manifestación del problema:
El desgaste de los cojinetes provoca excentricidad en la rotación y una reducción de la precisión.
Erosión por chispas del conmutador de escobillas (electroimán de CC).
Solución:
Diseño sin contacto:
Cojinete de suspensión magnética: Elimina la fricción mecánica (como se ha aplicado en la mesa de trabajo de las máquinas de fotolitografía domésticas).
Conmutación electrónica sin escobillas: utilice MOSFET de SiC para reducir las pérdidas de conmutación.
Innovación en lubricación:
El recubrimiento lubricante sólido de disulfuro de molibdeno se utiliza en entornos de vacío, con una resistencia a la temperatura de 400 ℃.
Se inyecta líquido iónico en los microrodamientos para lograr un funcionamiento sin mantenimiento durante toda su vida útil.
7.6. Interferencia electromagnética (EMI) y desafíos de compatibilidad
Manifestación del problema:
La modulación por ancho de pulsos de alta frecuencia genera ruido radiado, que afecta a los instrumentos de precisión (como los equipos de resonancia magnética).
Interferencia por acoplamiento de campos magnéticos cuando varios electroimanes trabajan juntos.
Solución:
Diseño de blindaje:
La capa exterior del estator está recubierta con una aleación magnética blanda nanocristalina, y la eficiencia de apantallamiento es superior a 90 dB.
La placa de circuito impreso integra un inductor de modo común para suprimir las interferencias conducidas.
Control colaborativo:
Utilice un algoritmo de cancelación de campo magnético (como la excitación inversa de múltiples bobinas) para reducir la radiación neta.
Requisitos de cumplimiento:
La nueva normativa CE-EMC-2030 de la UE, que entrará en vigor en 2024, endurecerá el umbral de compatibilidad electromagnética de los equipos médicos hasta los 10 mV/m.
7.7 Problemas de costo y mantenimiento
Manifestación del problema:
Los sensores de alta precisión y los circuitos magnéticos personalizados elevan los costes de fabricación.
Bajo grado de modularidad; las reparaciones in situ requieren calibración de fábrica.
Solución:
Diseño modular:
Separe el estator, el rotor y el controlador en unidades enchufables (como los motores industriales modulares de ABB).
Promover la tecnología de gemelos digitales y reducir el número de calibraciones físicas mediante la puesta en marcha virtual.
Mantenimiento predictivo:
Integra sensores IoT para monitorizar la vibración y la temperatura, y la IA predice los puntos de fallo (como la plataforma Siemens MindSphere).
Parte 8: Conclusión
8.1 Principio: Su funcionamiento se basa en el principio del electromagnetismo. Al hacer pasar corriente por la bobina del solenoide, se genera un campo magnético. Este campo magnético interactúa con un elemento ferromagnético (como un rotor) dentro del actuador del solenoide. Esta interacción provoca que el rotor gire un cierto ángulo, que suele oscilar entre unos pocos grados y aproximadamente 90 grados.
2. Construcción
Las partes principales de un actuador de solenoide rotativo incluyen una bobina, que se enrolla alrededor de un carrete. Dentro de la bobina, hay un núcleo ferromagnético móvil o rotor. La carcasa de acero al carbono sujeta la bobina y guía el movimiento del rotor. Algunos actuadores de solenoide rotativos pueden tener componentes adicionales, como resortes, para devolver el rotor a su posición original cuando se interrumpe la corriente.
8.3 Control del solenoide rotatorio El solenoide rotatorio magnético se controla conectando o desconectando la alimentación eléctrica. La intensidad de su magnetismo se regula mediante la intensidad de la corriente, y la polaridad (norte y sur) se controla invirtiendo la dirección de la corriente. Su uso es muy sencillo.
8.4. Aplicaciones
- Automatización industrial: En los procesos de fabricación, los solenoides rotativos se utilizan para tareas como los mecanismos de indexación, donde las piezas deben girar hasta posiciones específicas para su posterior procesamiento.
- Control de válvulas: En los sistemas de control de fluidos, se pueden utilizar actuadores solenoides rotativos para accionar válvulas rotativas. Estos pueden abrir o cerrar la válvula mediante la rotación del eje, controlando así el flujo de líquidos o gases.
- Robótica: En brazos o pinzas robóticas, estos actuadores pueden proporcionar movimiento de rotación para tareas como sujetar y soltar objetos en diferentes ángulos.
- AutomotorEn aplicaciones automotrices, se pueden utilizar para funciones como ajustar la posición de los espejos o, en algunos casos, para ciertos tipos de mecanismos de control del motor.
8.5 Solenoide rotativo Ventajas
- Alto par motor Los solenoides rotativos pueden generar un par motor elevado para su tamaño, lo que los hace adecuados para aplicaciones donde se requiere una cantidad significativa de fuerza de rotación.
- RápidoRespuestaLos actuadores de solenoide rotativos pueden responder rápidamente a los cambios en la entrada eléctrica, lo que permite un funcionamiento rápido en sistemas dinámicos y máquinas clasificadoras de fruta.
- Diseño compactoSu diseño compacto permite integrar la carcasa en aplicaciones con espacio limitado sin sacrificar el rendimiento.
- Precisióncontrol: El solenoide rotativo puede proporcionar ángulos de rotación precisos, lo cual es importante en aplicaciones donde se requiere un posicionamiento exacto.
8.6 Actuador de solenoide rotativo Desventajas
- Ángulo de rotación limitadoComo se mencionó anteriormente, el ángulo de rotación típico es relativamente limitado (generalmente comienza en 25 grados hasta alrededor de 90 grados), es difícil aplicar una rotación completa de 360 grados.
- Consumo de energíaDepende del diseño y la aplicación; pueden consumir una cantidad significativa de energía eléctrica, especialmente cuando se utilizan de forma continua.
- Calorproblema de ing: El bobina solenoide generará una cantidad de calor que puede requerir mecanismos de enfriamiento adicionales en algunas aplicaciones para evitar el sobrecalentamiento y mantener un buen funcionamiento.
En resumen, los actuadores de solenoide rotativos son dispositivos electromecánicos útiles con ventajas y limitaciones específicas, y encuentran una amplia gama de aplicaciones en diversas industrias donde se requiere control de movimiento rotacional. Dr. Solenoid ha fabricado muchos solenoides rotativos para numerosas marcas en el mercado global. Si tiene algún proyecto nuevo que requiera la aplicación de un solenoide rotativo, no dude en contactarnos. ContáctanosNuestros ingenieros experimentados estarán encantados de ofrecerle la mejor solución.